统一试件的几何参照
以 100 × 100 × 40 mm 为试件尺寸、约 20% 为目标填充率,用体积与骨架长度估算杆件半径,并在实体模型中复核。让拓扑比较有共同的尺寸基础。
Designing support through geometry.
参数化晶格与增材制造坐垫设计研究TPU 晶格试件与 PP 坐垫属于不同阶段、不同材料的研究。现有结果是静力分析,舒适性、透气性与长期使用表现仍需实测。
查看仿真结果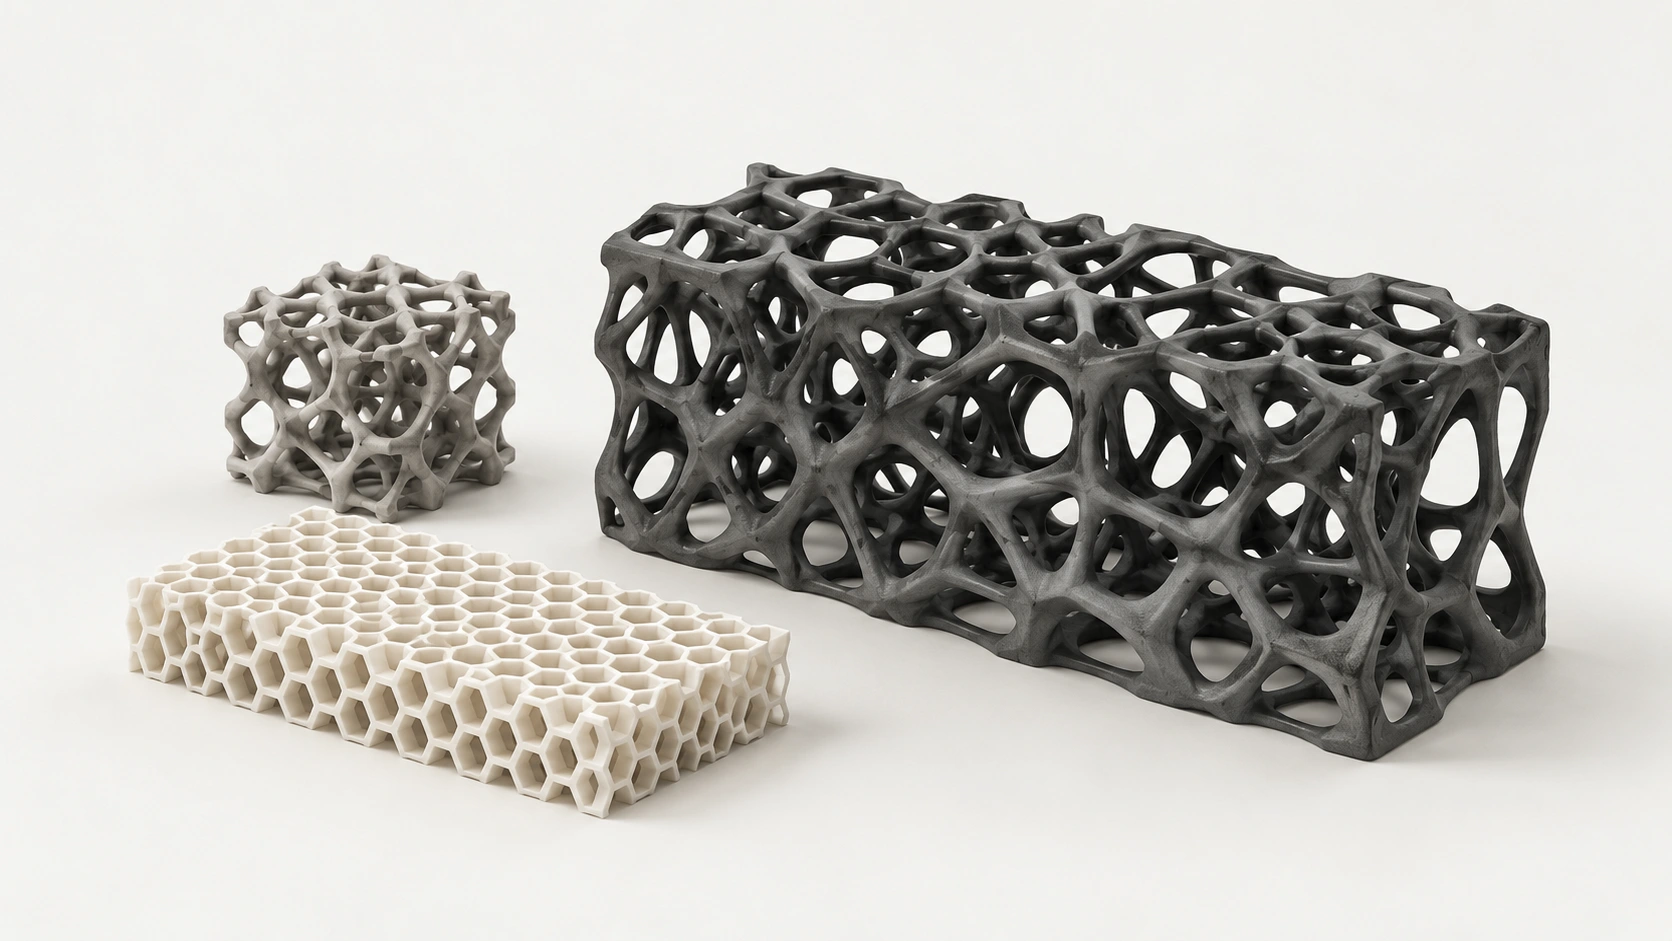
Generative Lattice System
研究分为两个阶段:先通过参数化模型、打印样件与静力学分析比较多孔试件,再将基于受力调整几何的方法用于 PP 腰托坐垫。前一阶段关注拓扑与结构响应,后一阶段比较原始坐垫与两种渐变开孔方案,分别交代材料、载荷和边界条件。
以 100 × 100 × 40 mm 为试件尺寸、约 20% 为目标填充率,用体积与骨架长度估算杆件半径,并在实体模型中复核。让拓扑比较有共同的尺寸基础。
在顶面 500 N、底面固定的工况下比较 TPU 蜂巢与 Voronoi,并将聚氨酯泡沫作为材料参照。泡沫与晶格使用不同材料,结果差异不能只归因于拓扑。
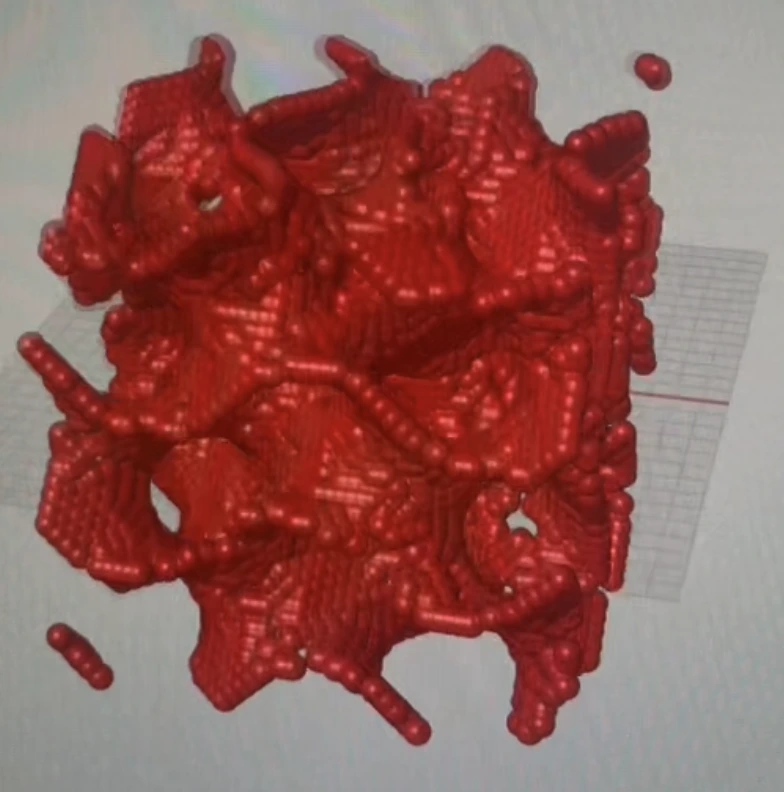
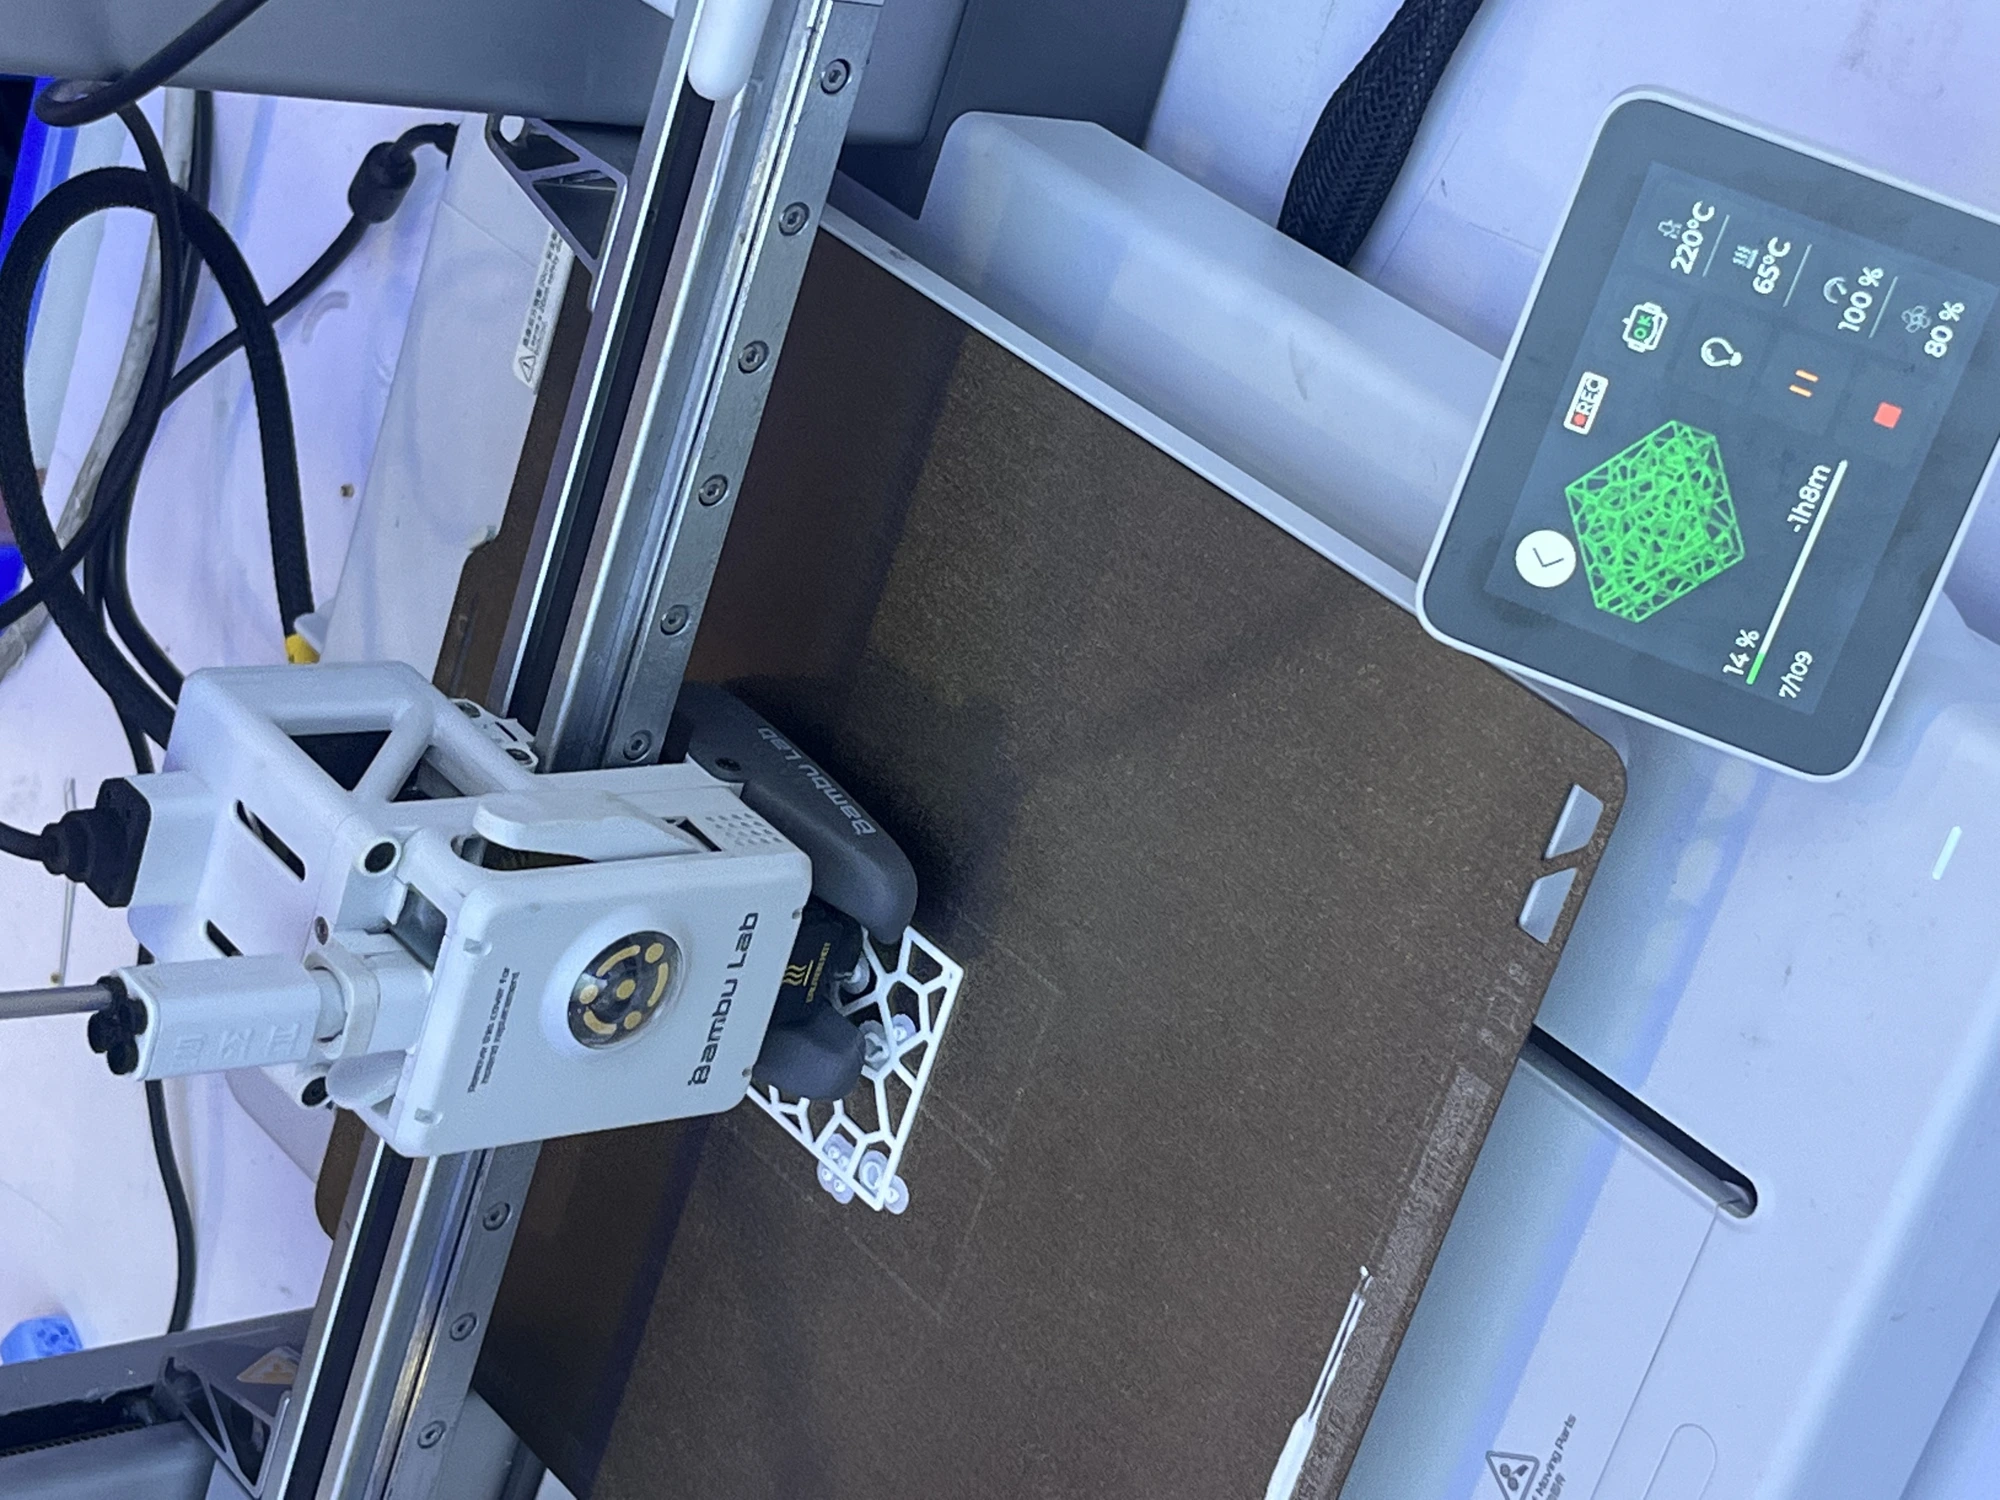
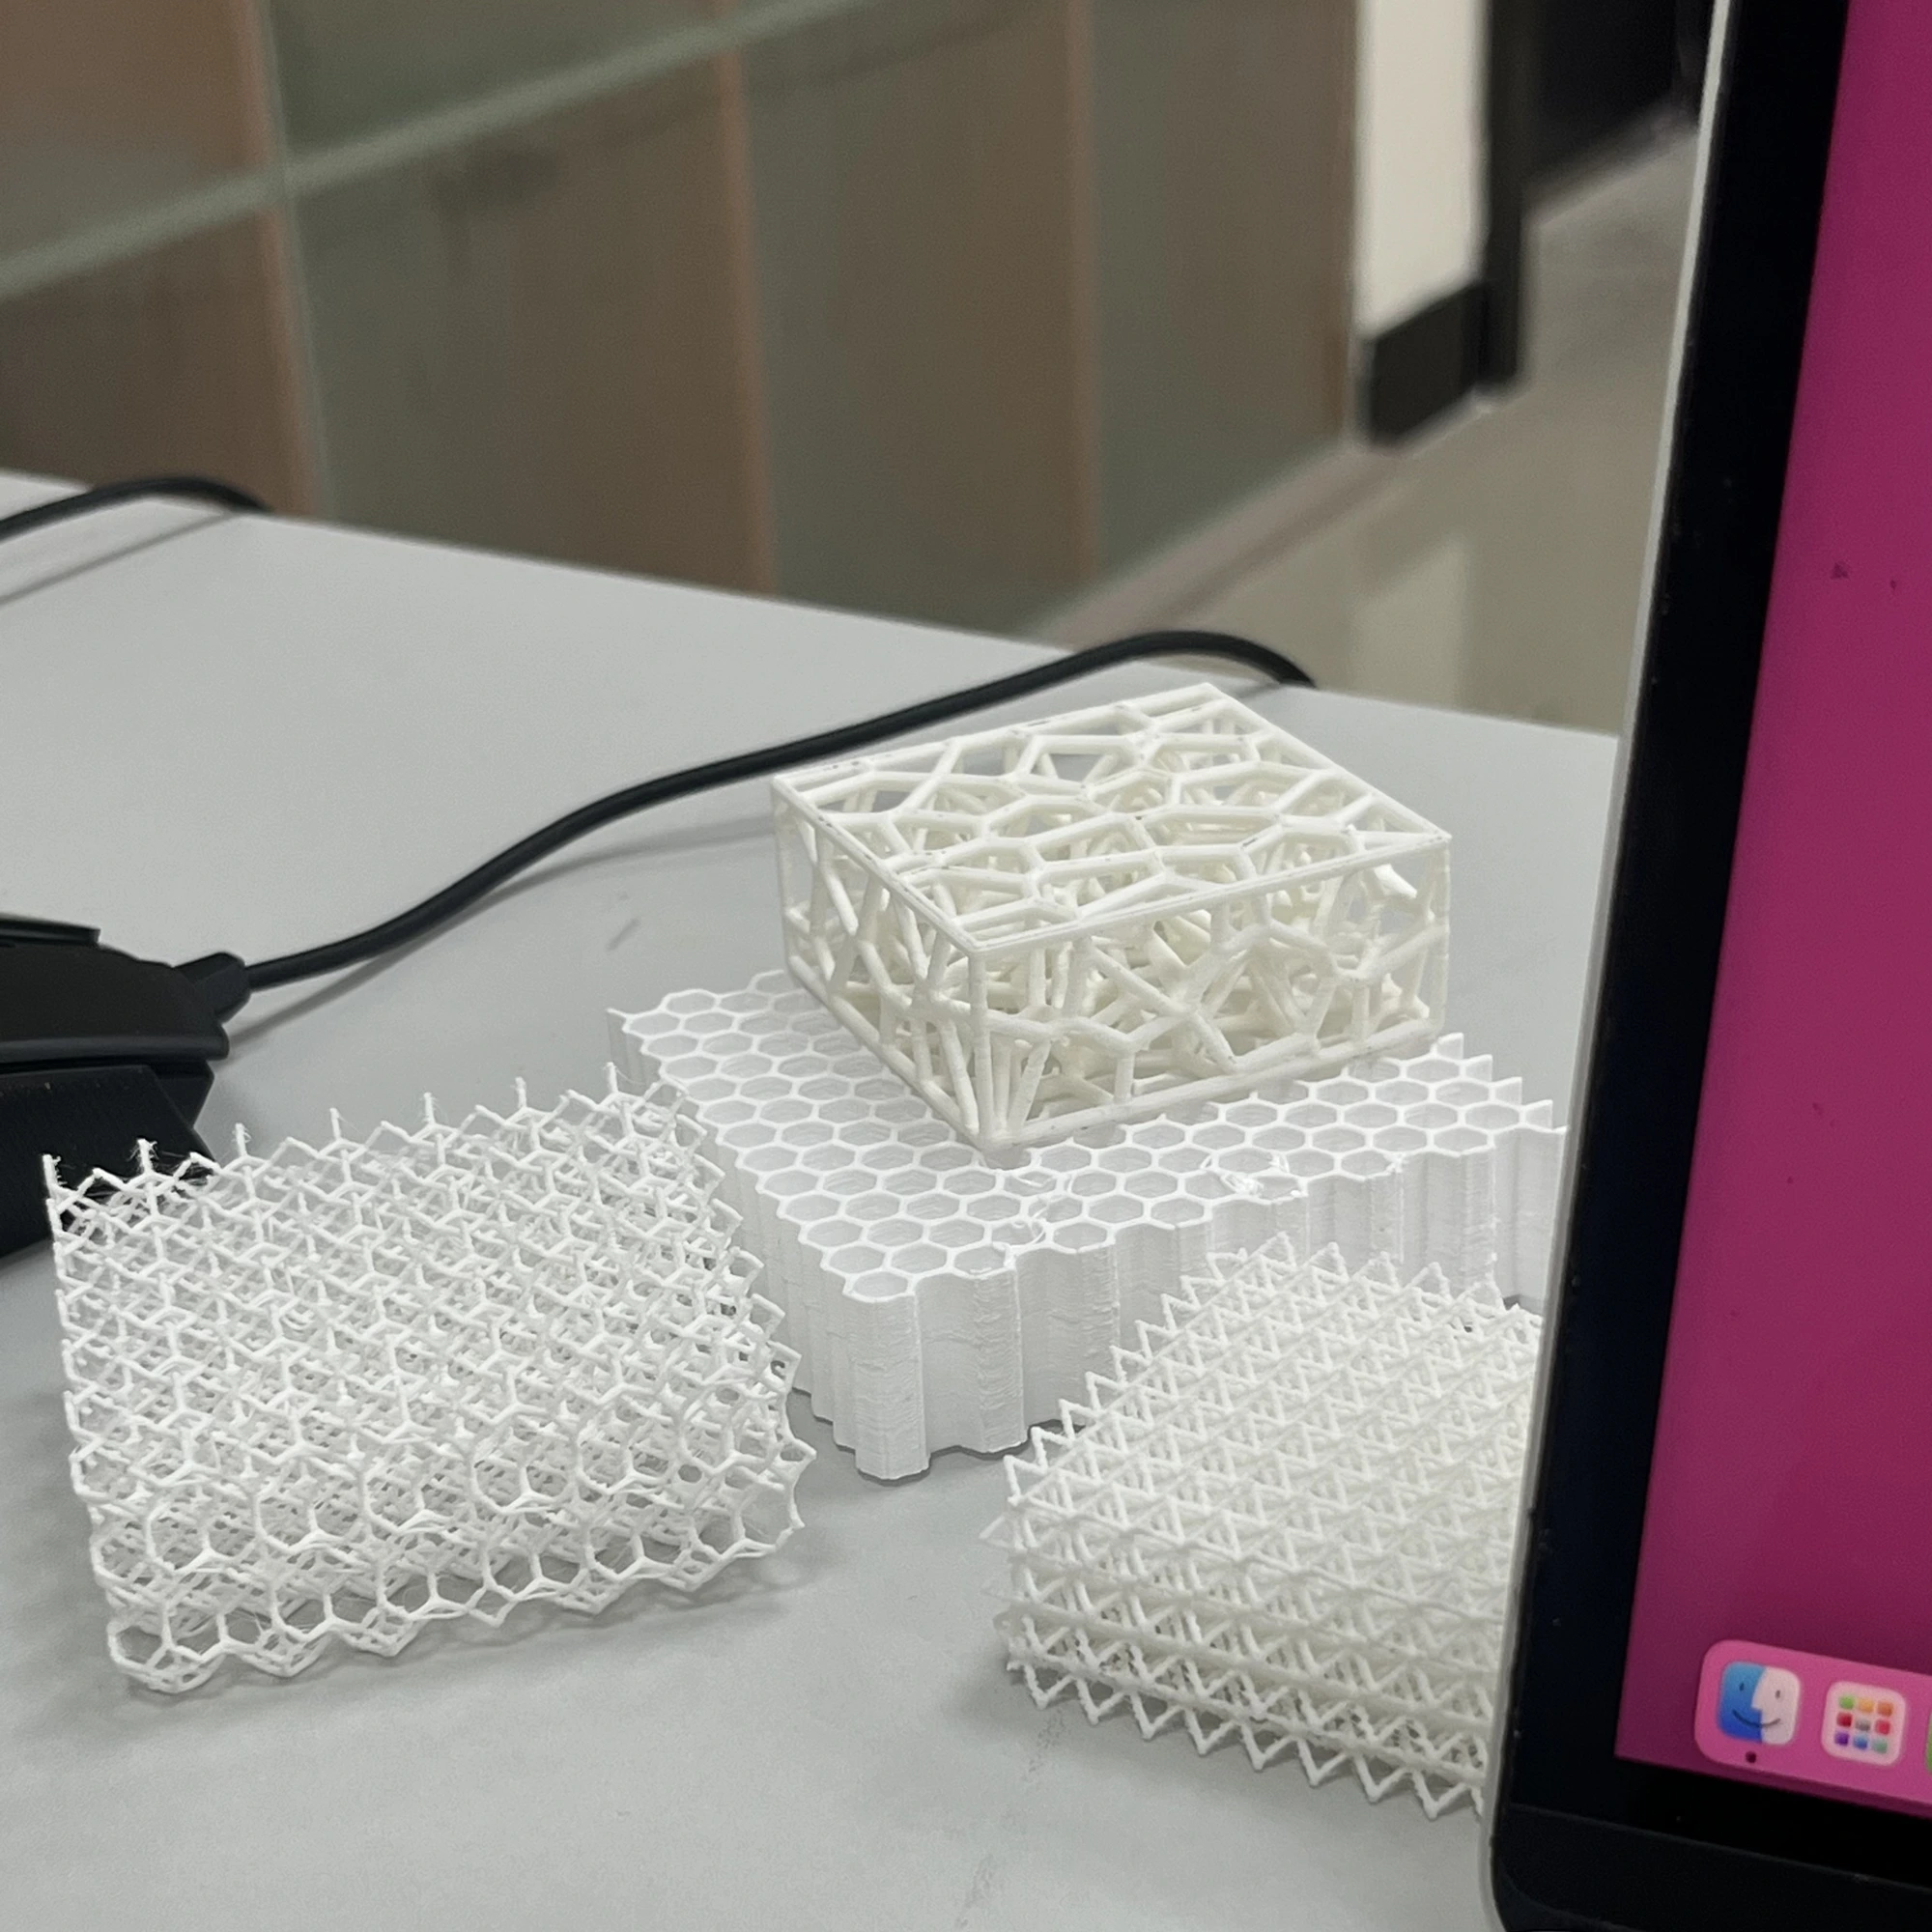
将数字几何转化为打印样件,观察杆件、孔隙和连接。样件用于补充几何与制造观察;结构性能仍需实体压缩实验与材料测试校准。
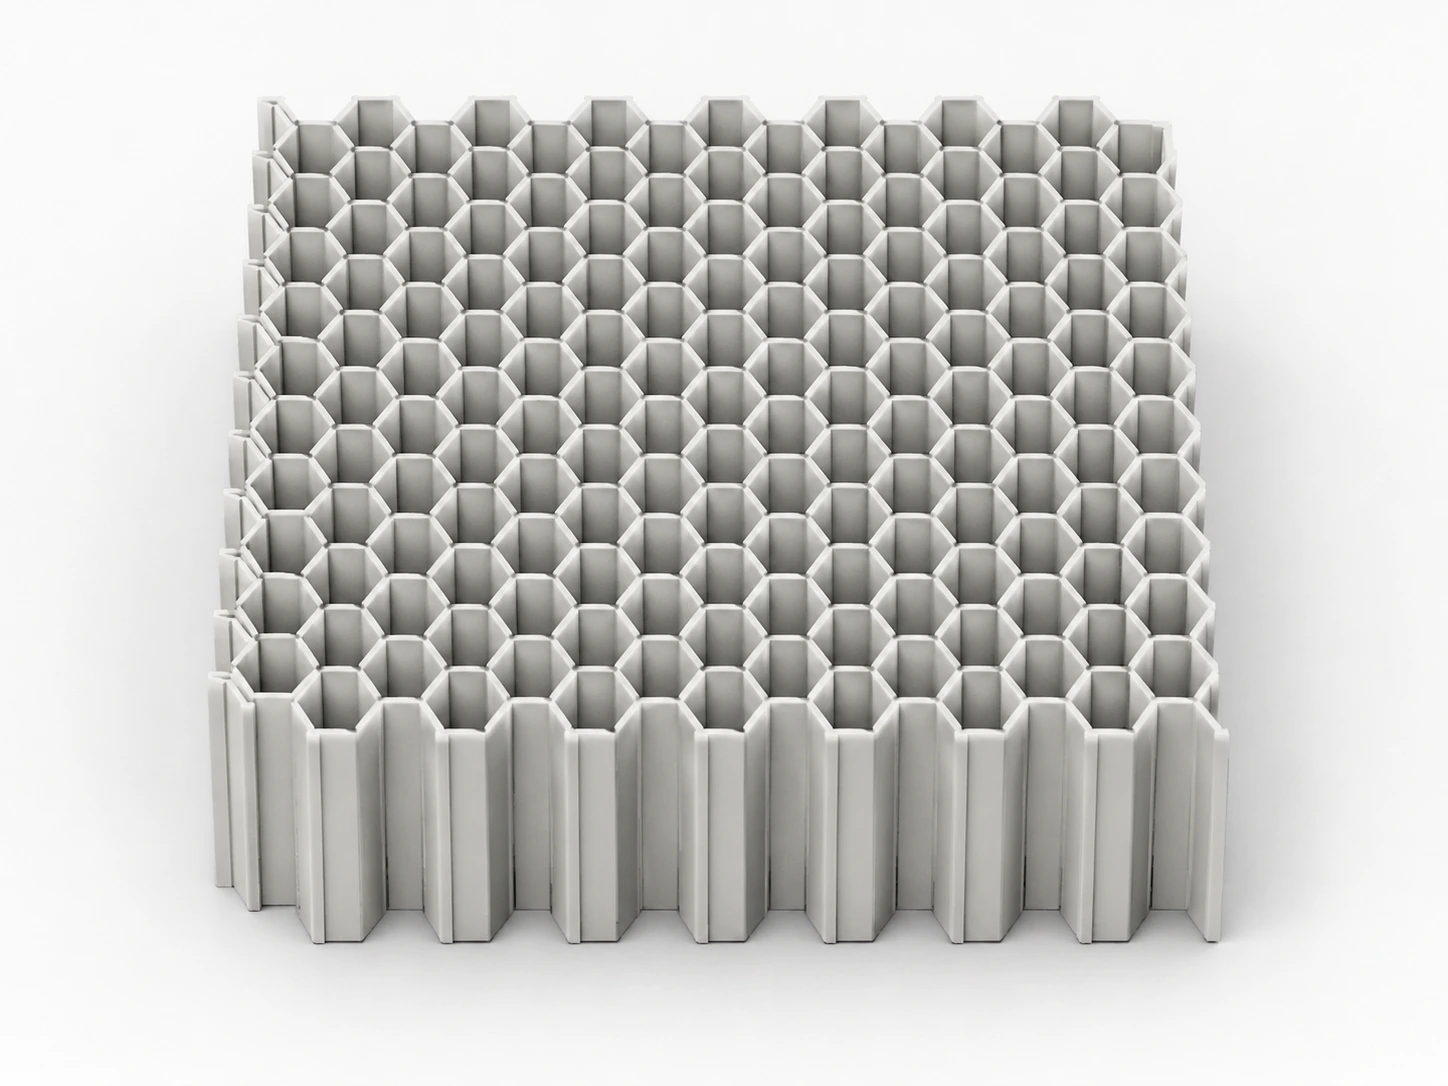
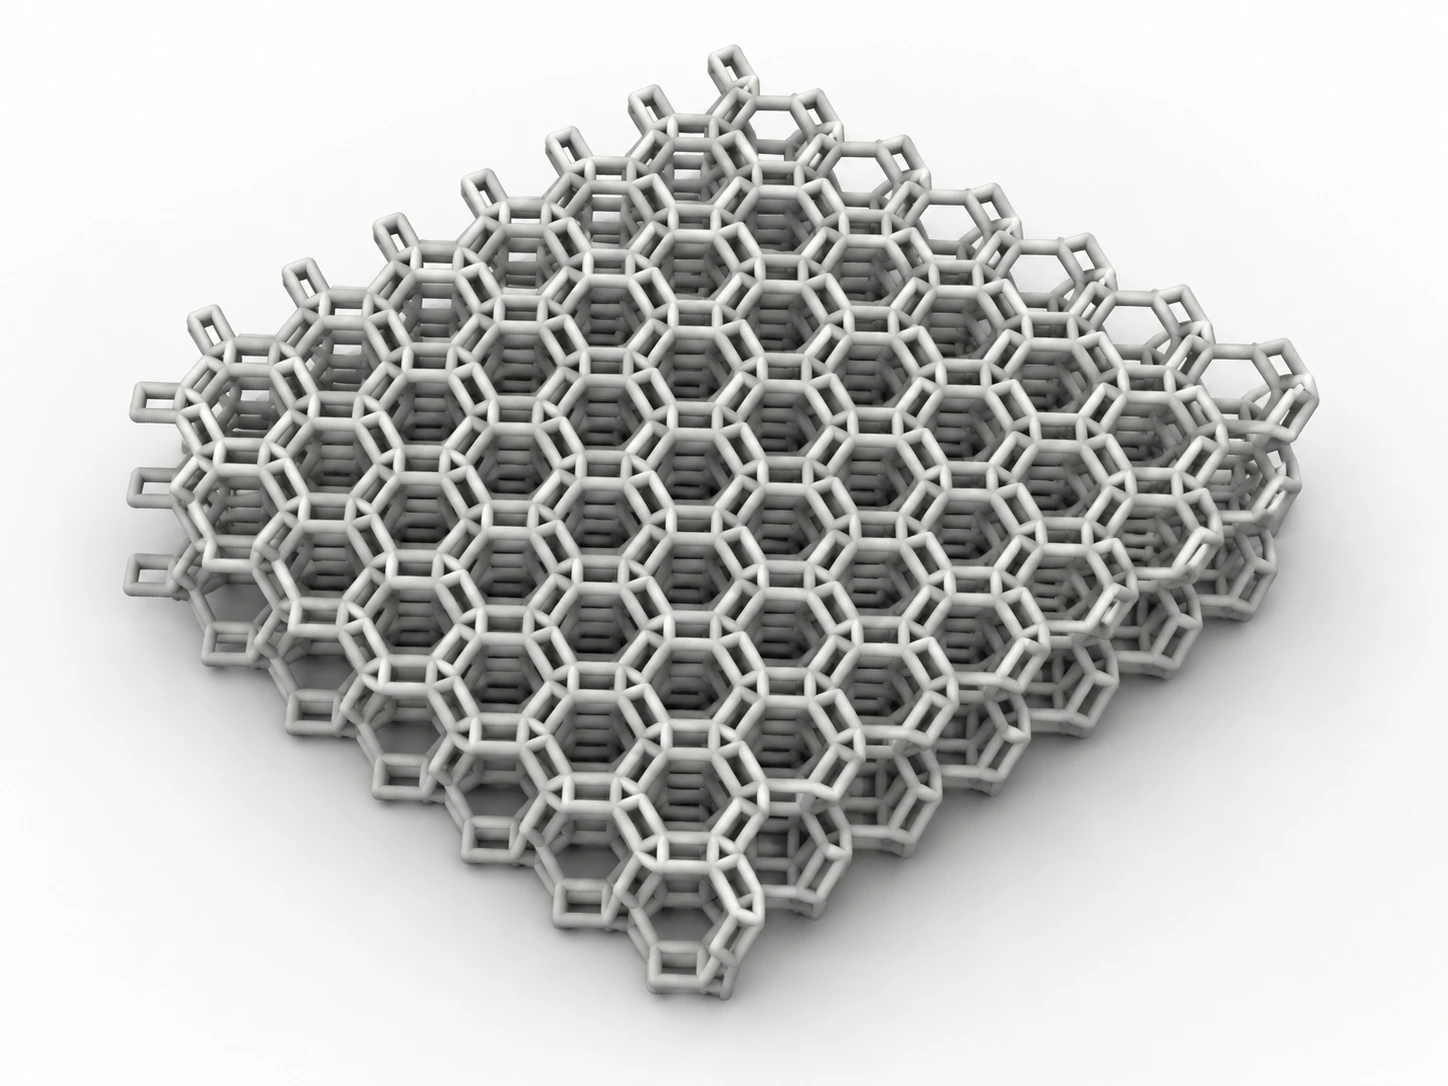
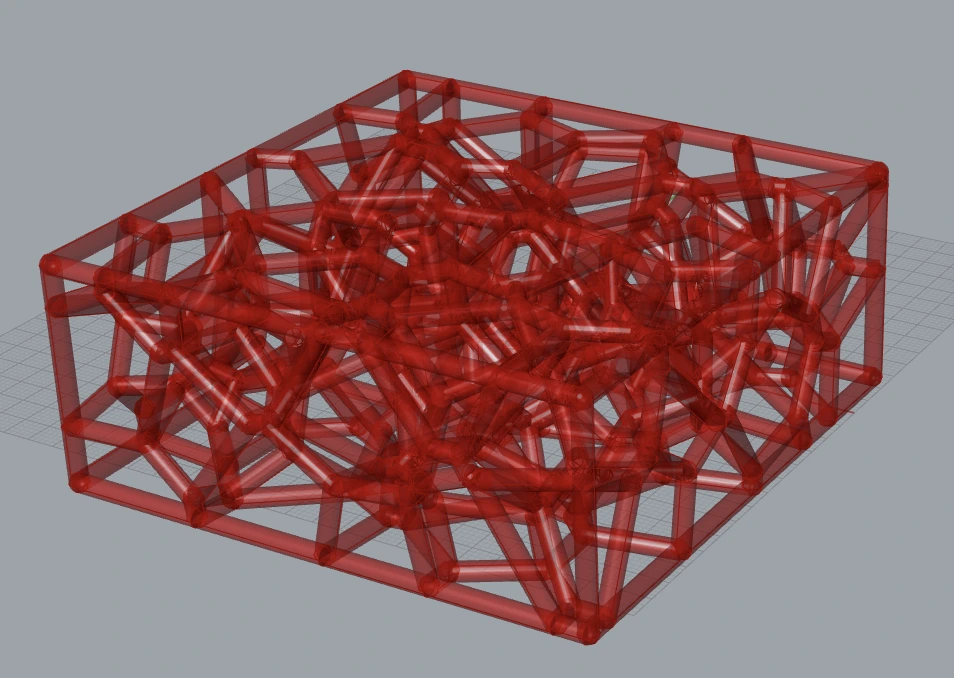
以拓扑、尺度与杆径构建可调整的几何系统。规则蜂巢提供连续的支撑路径,非规则杆网则为局部形态变化提供空间。
ρ ≈ πr²L / V
用目标填充率关联骨架总长与杆件半径,让不同拓扑在相近材料占比下进行比较。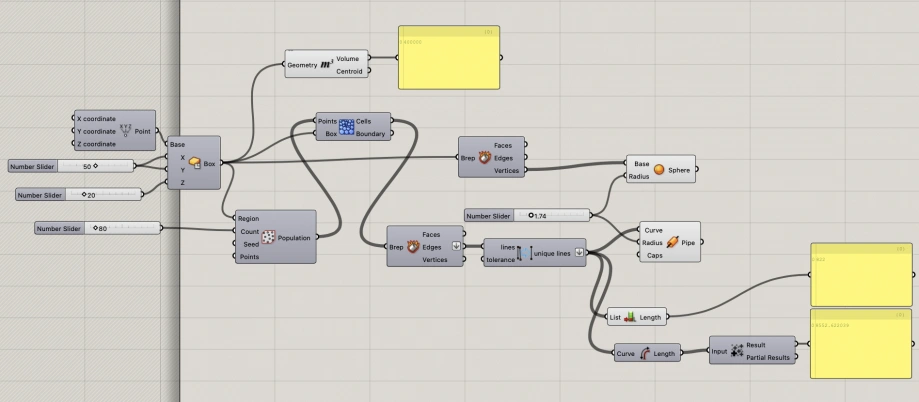
在统一尺寸与 500 N 载荷下,对比蜂巢和 Voronoi 的结构响应,并引入泡沫作为材料参照。
蜂巢的小变形对应更强的支撑倾向;Voronoi 更大的变形则为柔顺结构提供探索方向。将这一差异转化为坐垫的功能分区,是下一步设计的依据。
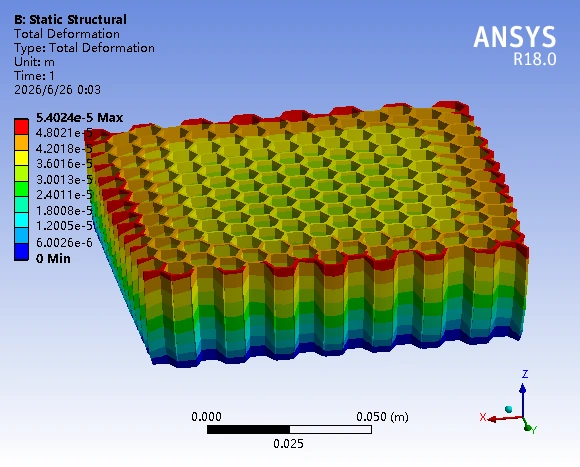
本次工况下总变形较小,可作为支撑结构的研究起点。
试件 100 × 100 × 40 mm,底面固定,顶面竖直向下施加 500 N。蜂巢与 Voronoi 使用 TPU,泡沫为不同材料对照。图表为统一线性尺度,数值来自离线 ANSYS 分析,不随几何控件实时变化。
| 结构 | 材料 | 等效应力 / MPa | 总变形 / mm |
|---|---|---|---|
| 蜂巢晶格 | TPU | 0.46314 | 0.054024 |
| Voronoi 晶格 | TPU | 7.6756 | 0.9153 |
| 聚氨酯慢回弹泡沫 | PU foam | 0.23072 | 20.499 |
泡沫变形相对试件高度较大,需进一步复核材料本构与大变形设置。仿真用于方案比较,实体表现需实验校准。
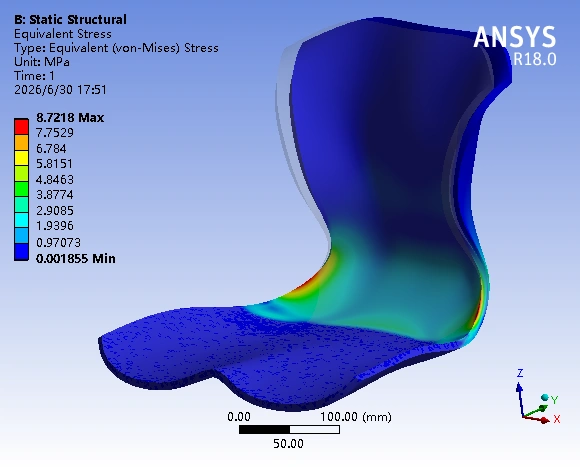
第二阶段转向 350 × 330 × 280 mm 的 PP 腰托坐垫,研究对象从晶格试件变为曲面开孔结构。 延续的是“读取受力,再调整几何”的设计方法;前面的 TPU 试件数据不直接用于预测坐垫性能。 先读取坐垫原始模型的应力分布,再在中部低应力区域布置渐变开孔,保留坐面与靠背连接处及两侧边缘的连续性。
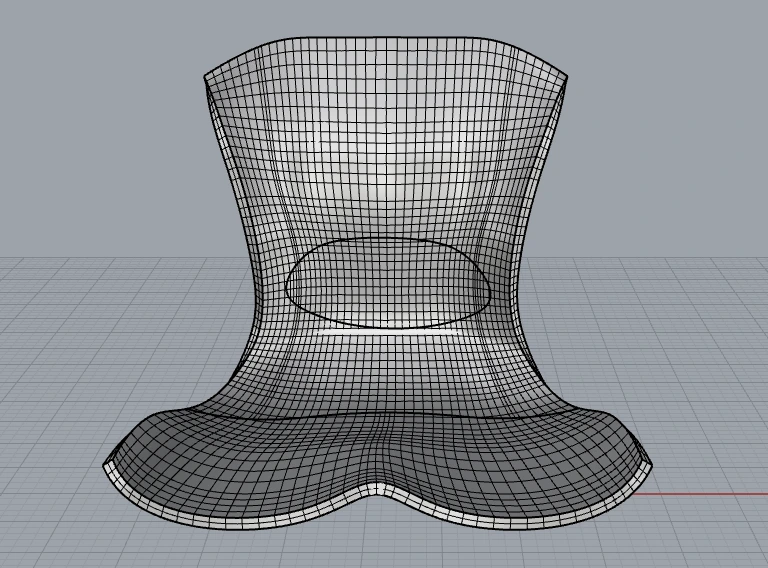
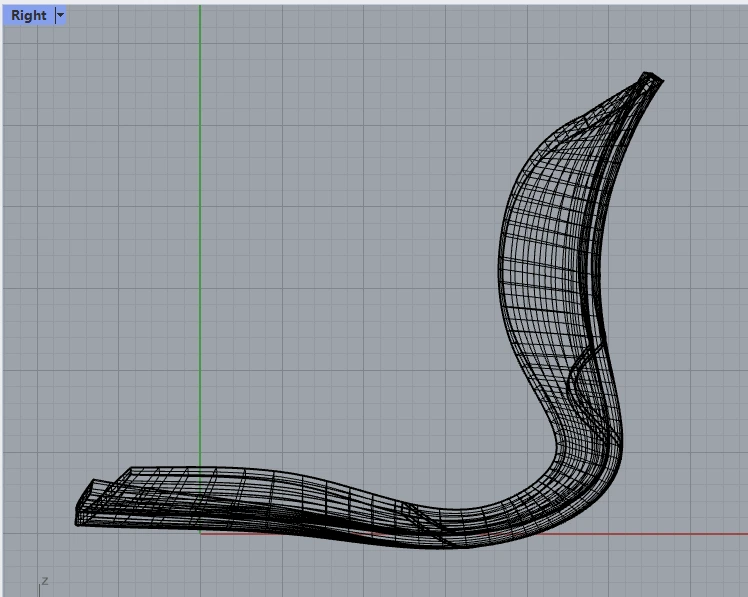
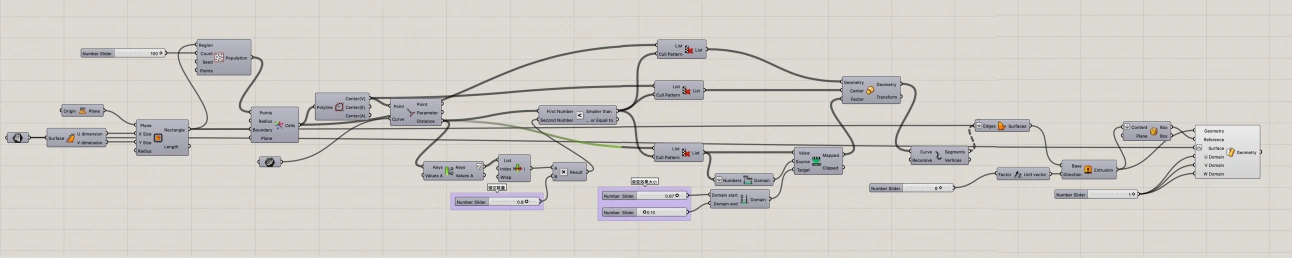
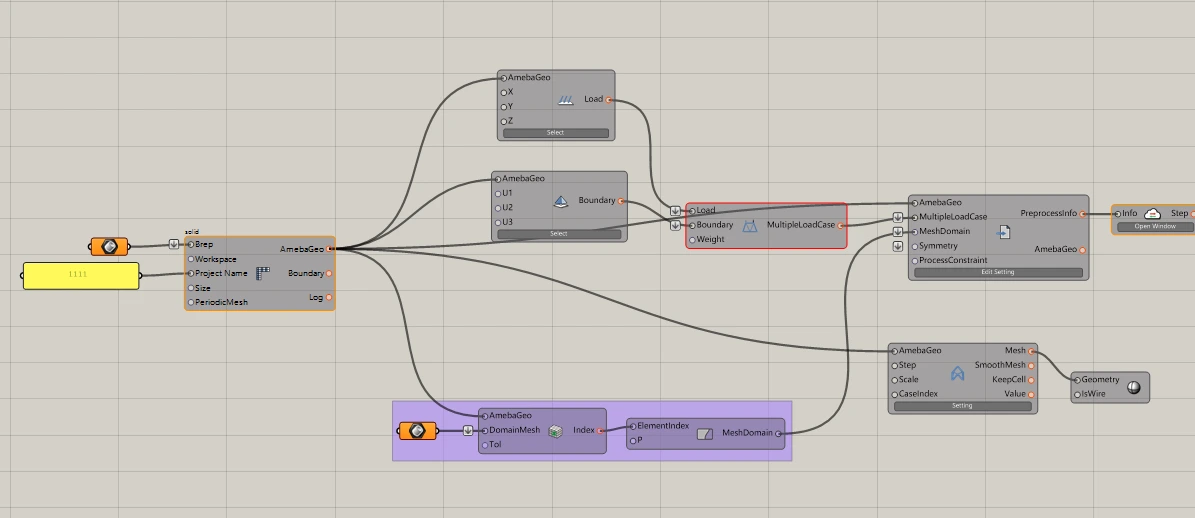
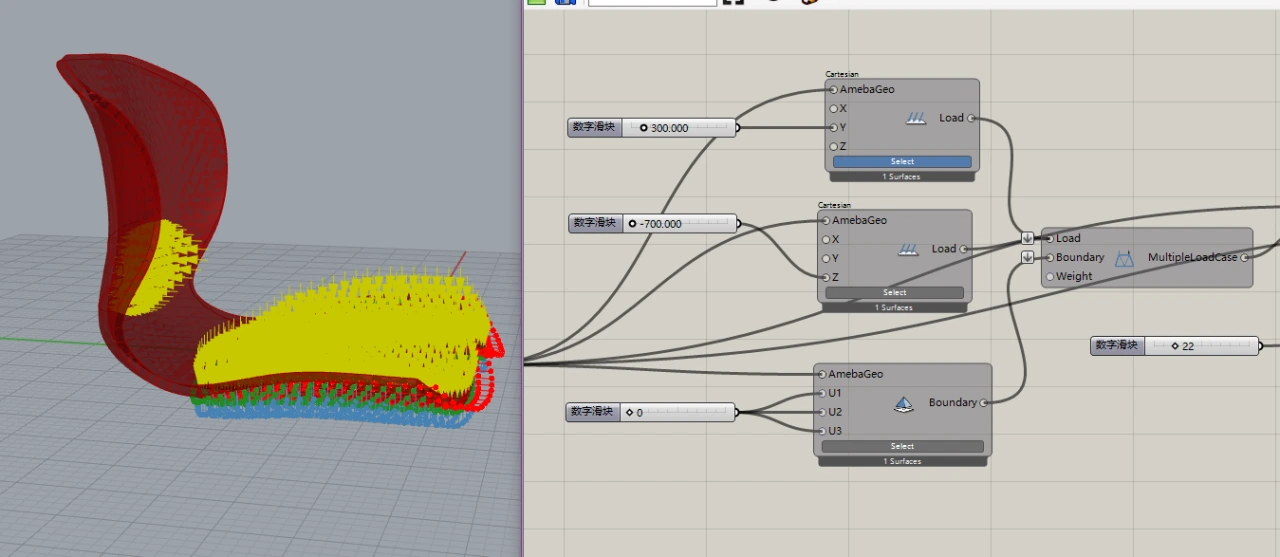
高应力的连接处保持连续,中部区域通过渐变开孔释放空间。结构分析由此成为生成规则的输入。
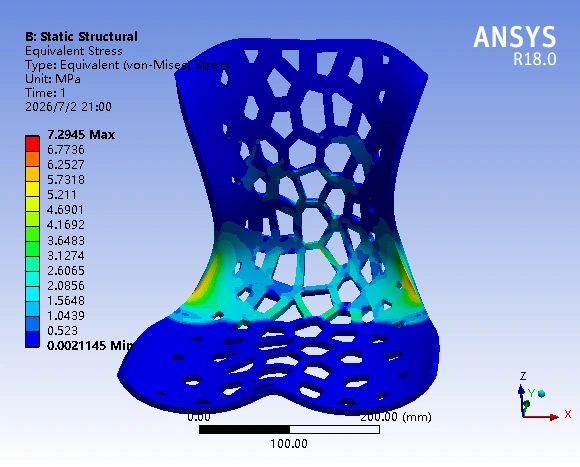
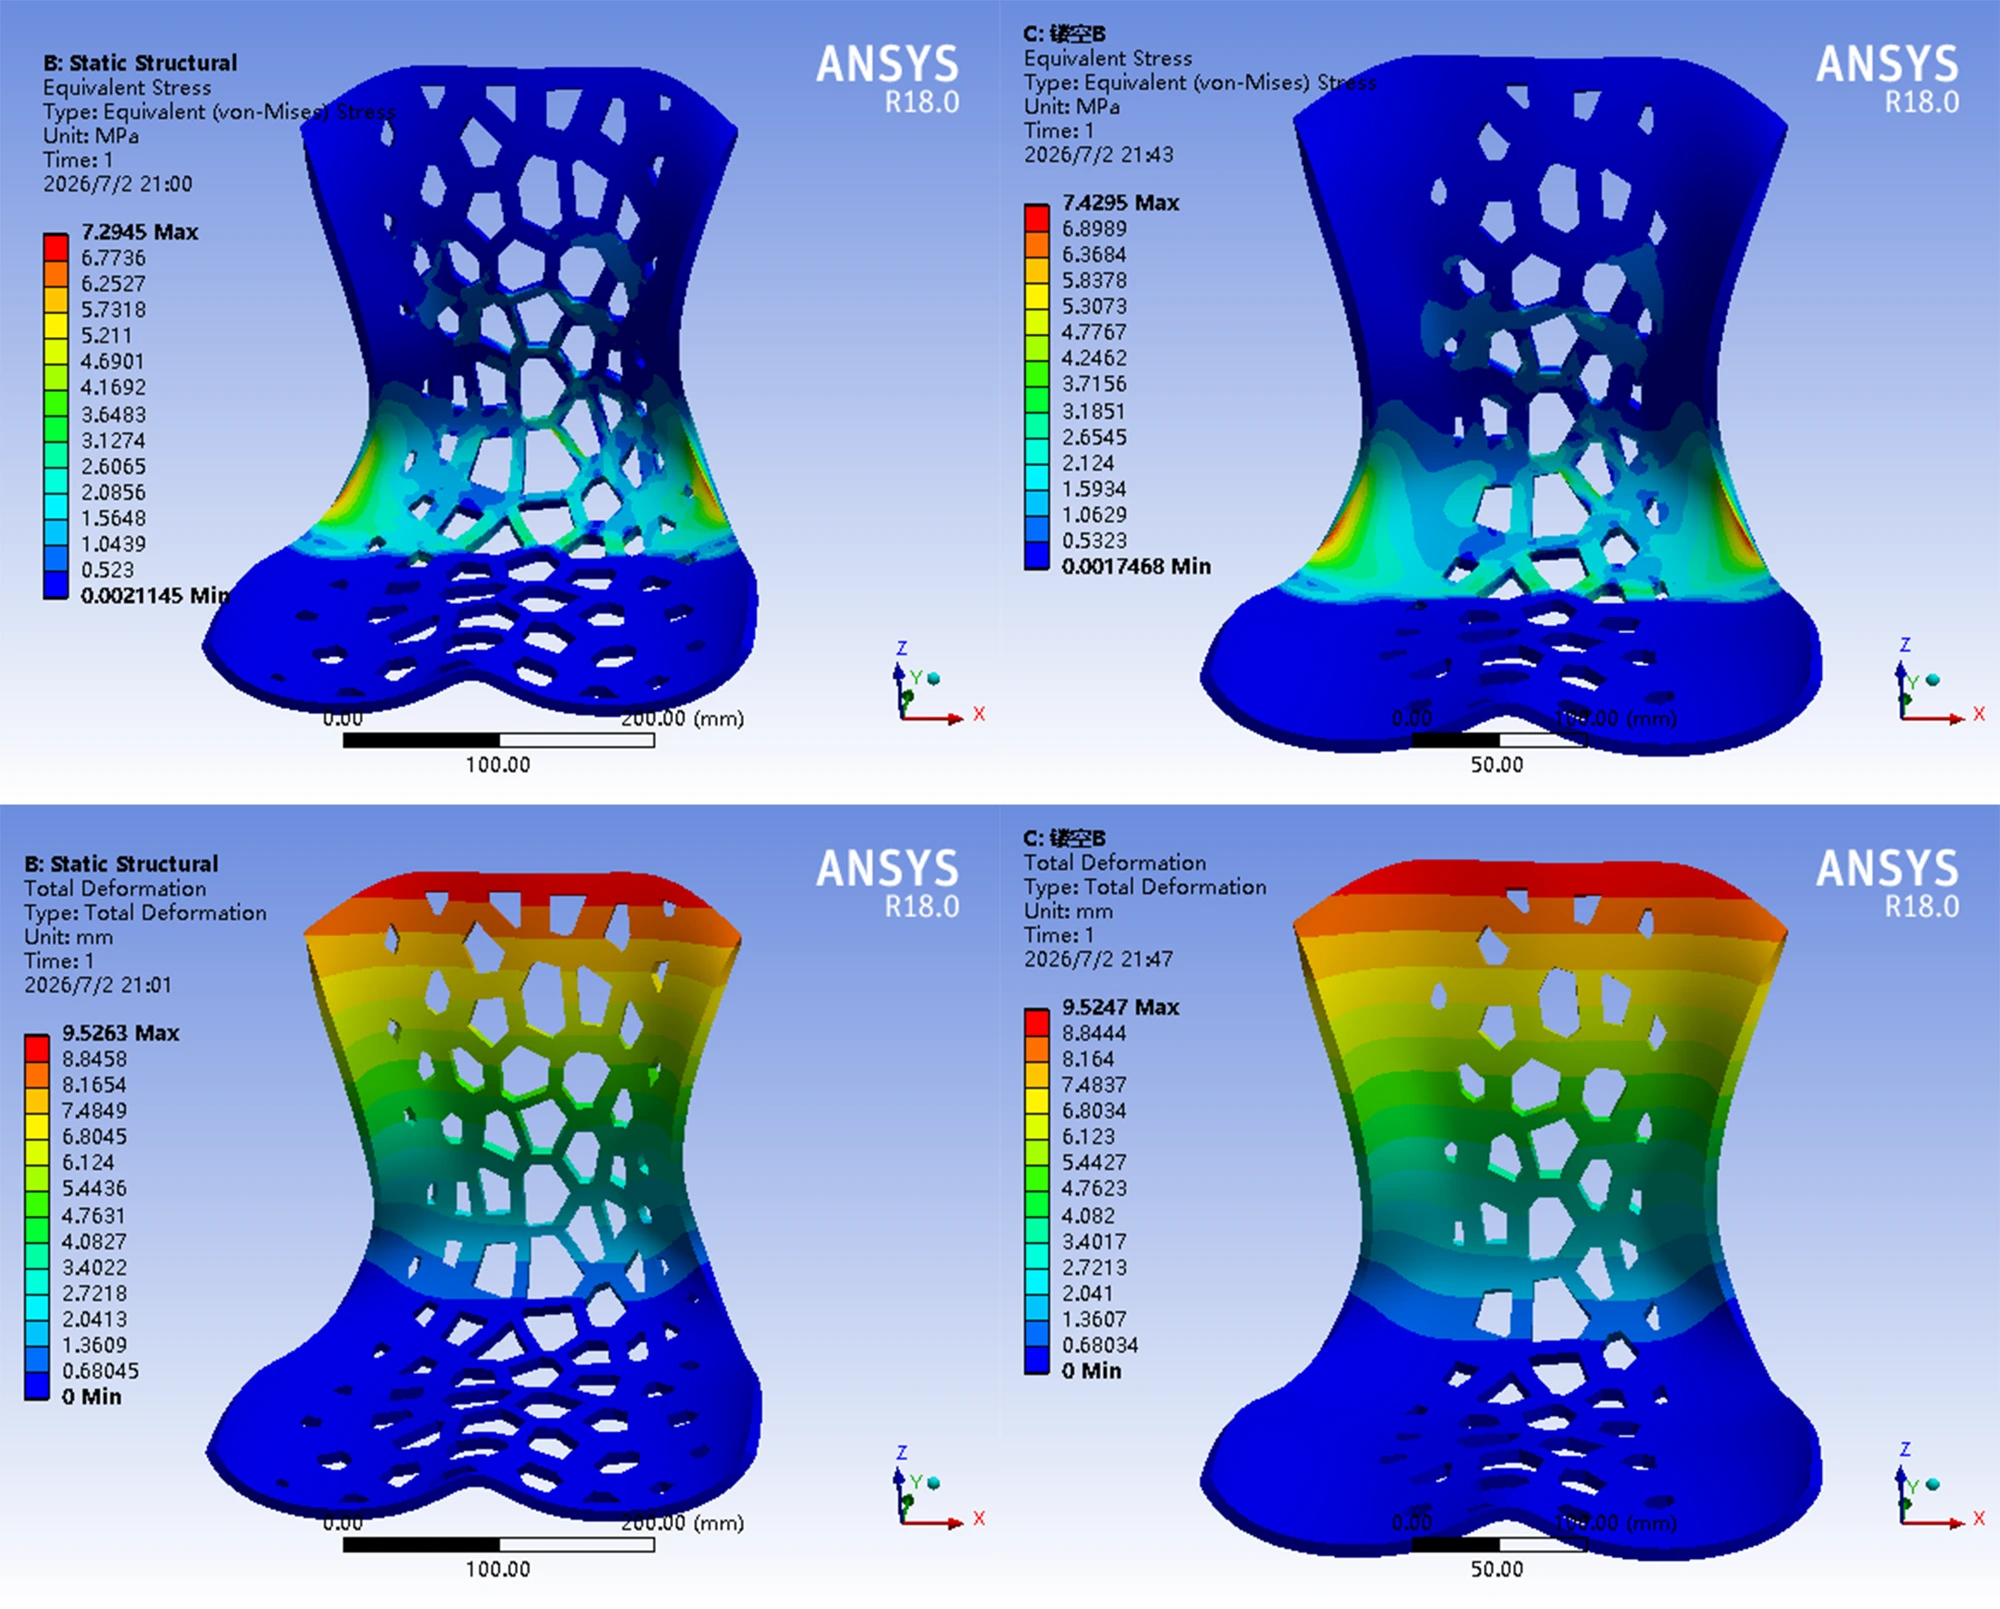
固定材料与边界条件,对比原始模型与两种开孔方案。A、B 方案在本次静力分析中均呈现更低的最大等效应力与总变形,支持在低应力区域继续探索减材设计。
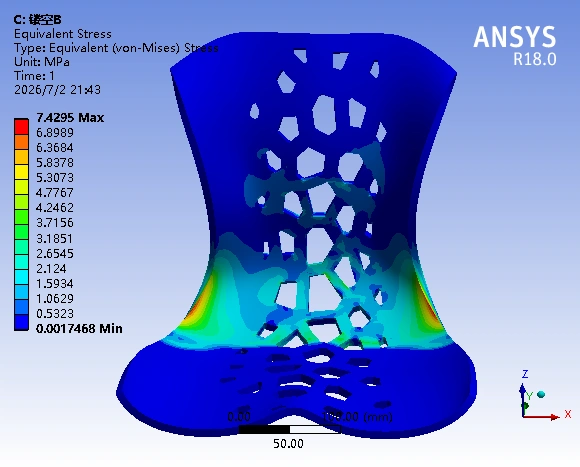
| 方案 | 最大等效应力 / MPa | 最大总变形 / mm |
|---|---|---|
| 原始坐垫 | 8.72 | 10.83 |
| 渐变镂空 A | 7.29 | 9.53 |
| 渐变镂空 B | 7.43 | 9.53 |
PP:弹性模量 1.5 GPa,泊松比 0.4。坐面压力 0.0075 MPa,靠背沿 −Y 方向压力 0.017 MPa,坐面底部固定。结果对应当前静力学模型;疲劳、透气与舒适性需通过后续实体测试评估。
Loading lattice explorer…
下一阶段将结合人体压力分布细化支撑分区,并以材料测试、网格收敛与实体压缩实验校准模型。设计重点从单一几何生成,进一步转向可测量的支撑与使用体验。
拖动旋转,使用 + / − 缩放;键盘方向键调整视角,Home 复位。Density 控制晶胞重复数量,u 为模型单位。当前模型仅解释拓扑和参数关系,不作为可制造实体或有限元输入。